PG关注到,NXP于2026年3月16日公布与NVIDIA合作开发的机器人方案,将Holoscan Sensor Bridge纳入其边缘处理与联网组合。首批方案包括基于i.MX 95的机器视觉,以及通过S32J TSN交换机汇聚i.MX RT1180交叉微控制器运动链的电机控制方案,公告计划在2026年上半年提供。
方案面向感知融合、机器视觉与精密电机控制,并连接机器人机体与中央计算。公告中的集成和可用时间描述来自厂商,不等于任何整机已经完成验证,也不直接证明具体项目的时延、功耗或安全表现;实际能力需要在目标配置中核对。
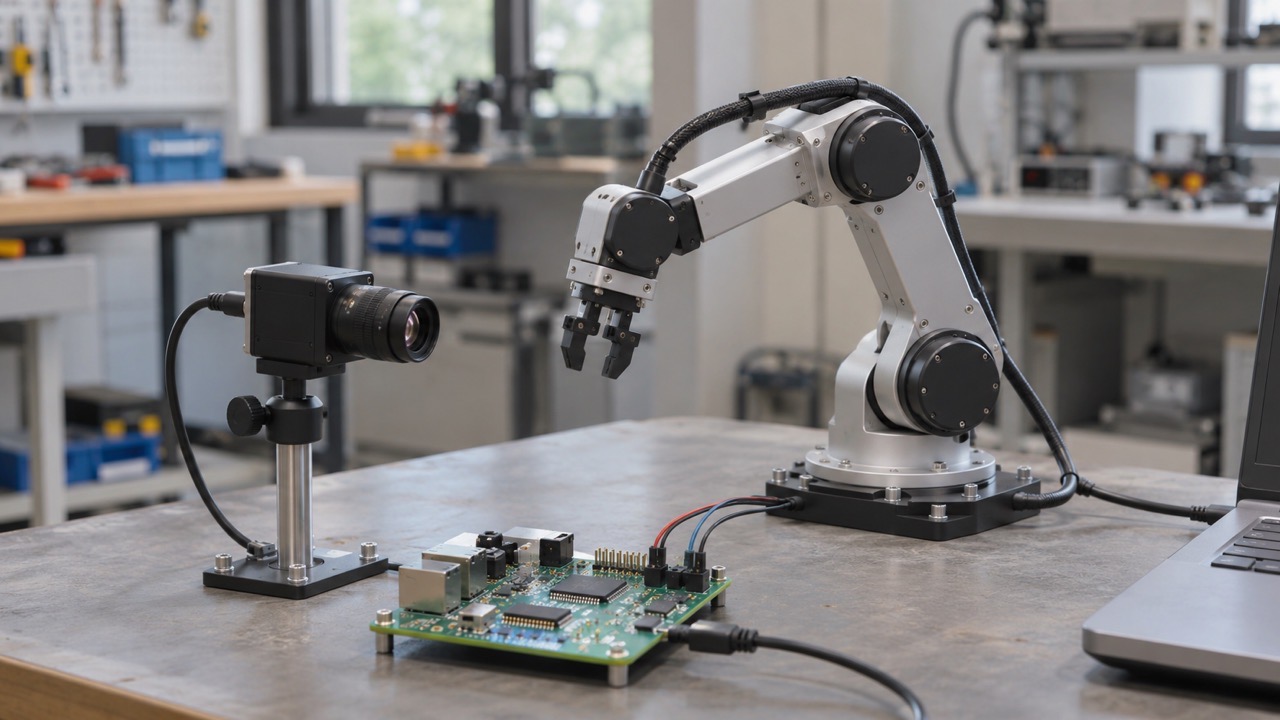
数据路径与控制路径分别明确
机器人系统需要把来自不同位置的信息送到正确的处理节点。项目可以先绘制摄像头、控制器和中央计算之间的数据流,说明每条路径的输入、输出与责任。这样既能识别重复转换,也能在联调时确认问题发生于采集、传输还是处理阶段。
视觉任务与运动控制具有不同的时间要求,不能只看一条链路的标称能力。团队可以为各项任务定义可接受的响应范围,再检查采集、排队、计算和执行分别占用多少时间。端到端记录比孤立部件指标更接近实际任务,也便于确定需要优化的位置。
多传感器数据还需要能够关联同一状态。测试时可以保存时间信息、配置版本和输入条件,检查处理结果是否来自正确的数据组合。若不同节点的记录无法对应,表面上的识别误差可能难以复现,因此日志与时间管理应从设计阶段进入流程。
集成能够减少接口数量,也带来共同约束
采用集成方案为硬件和软件提供共同起点,但整机仍需分配处理、存储和通信资源。项目可以列出正常负载与高负载下各任务的需求,确认视觉、联网和控制是否会相互影响。减少外部器件不自动保证全部任务都能同时达到目标。
软件工具和网络协议需要与所用版本对应。开发团队可保留驱动、固件、交换机配置和测试程序,使实验结果能够在下一轮设计中重建。迁移到不同硬件组合时,应先识别变化再确定复核范围,避免把参考方案的结果直接套到新平台。
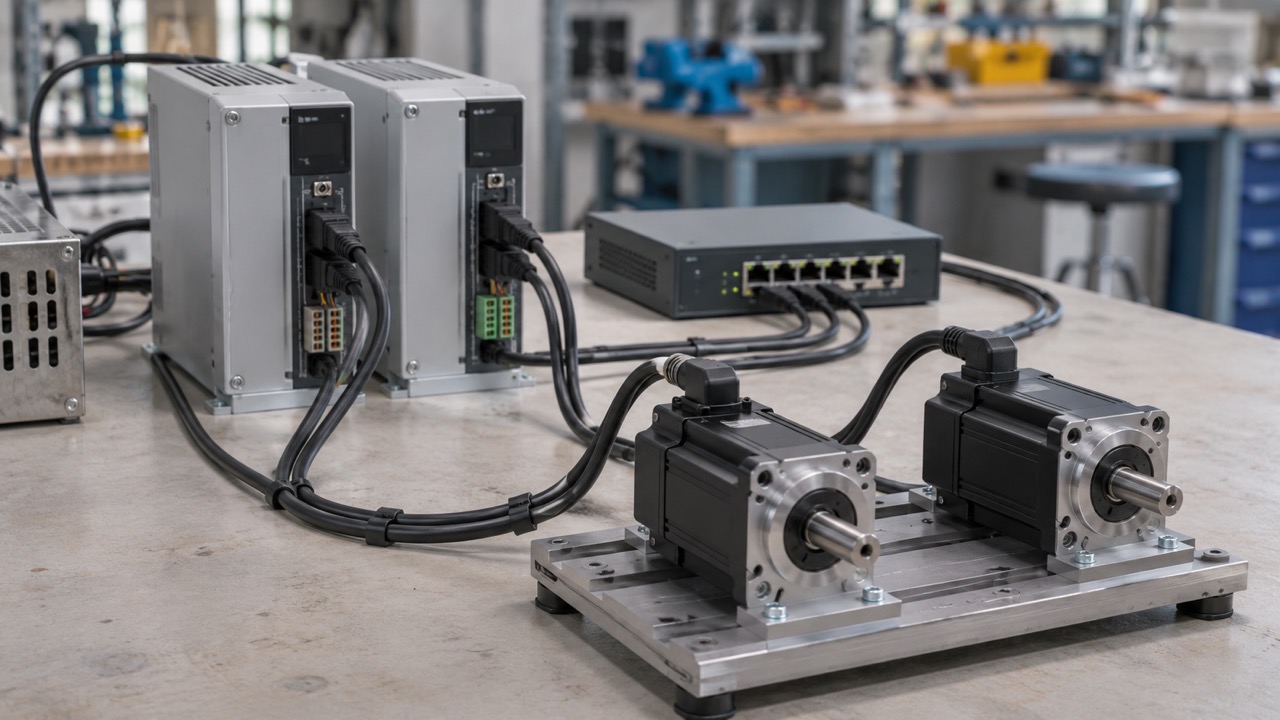
安全相关设计也需要完整系统证据。处理器和通信方案提供的能力,可以成为设计资源,但机械动作的限制、异常停机和人员交互仍由整机确定。工程评估应明确哪些行为已经验证、哪些条件尚未覆盖,不能将某一部件特征写成机器人整体安全保证。
可用方案还需要转化为可维护系统
项目导入可以从一条清晰任务链开始,先确认数据采集到执行的完整流程,再逐步增加传感器和动作。每次变化保留可比较的输入条件,能够减少问题叠加后难以判断原因的情况。演示成功与长期运行之间仍有持续验证和维护工作。
维护资料应说明设备状态如何观察、异常怎样定位以及更换部件后需要检查什么。机器人通常包含多个协作节点,清楚的配置档案能帮助团队在升级时保留一致行为,也让软件与硬件人员围绕同一证据讨论问题。
实验也应明确机械负载与运行环境。台架上的动作范围和实际部署可能不同,团队可保留电机、传感器及安装配置,在变更后按任务重新检查。这样能让系统集成讨论从功能名称进一步落到可重复的工作条件。
在PG看来,此次合作体现了机器人感知、联网和控制协同设计的方向。方案名称与集成方式给出了开发线索,最终效果仍需通过目标任务、完整数据路径和整机验证确认,后续可用性也应以正式发布资料为准。